
Teknoloji
Tek bir yaşayan ikizin ardında altı teknoloji
Bir görüntüde çukuru tespit etmek işin kolay kısmı. Zor olan, bu tespiti kamu harcamasını gerekçelendirecek kadar doğru, hassas konumlandırılmış ve doğrulanabilir kılmaktır; bu altı teknolojinin yaptığı iş de budur.
5 adım · Veri toplama → Tespit → Konumlandırma → Sıralama → Müdahale
Tek geçiş, beş adım, bir iş programı
Taramada sıra dışı hiçbir şey yok. Sıradan bir araç yol ağını bir kez dolaşır; elinize teknik biriminizin uygulayabileceği, önceliğe göre sıralanmış bir liste geçer.
- 01 · Veri toplama
Her araçla
Üç kamera, bir ataletsel ölçüm birimi ve bir GNSS alıcısı. Şerit kapatma yok, özel filo yok, trafikte aksama yok.
130 km/sa hıza kadar - 02 · Tespit
Araçta yapay zekâ
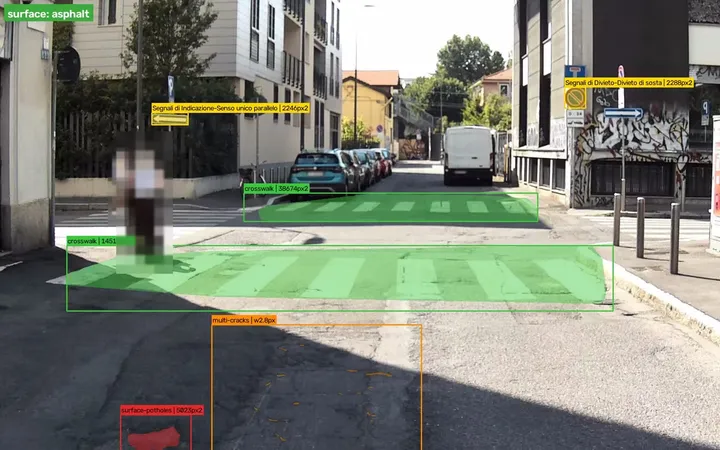
Bozulmalar, yaya geçitleri ve trafik işaretleri siz sürerken sınıflandırılır ve derecelendirilir. Yüzler ve plakalar, hiçbir şey kaydedilmeden önce bulanıklaştırılır.
cihaz üzerinde - 03 · Konumlandırma
Doğrulanmış konum
Her bulguda koordinat ve zaman damgası bulunur; bunların gerçekliği yalnızca iddia edilmez, kanıtlanabilir.
20 cm - 04 · Sıralama
Şiddet ve trafik yoğunluğu
Bulutta hasarın şiddeti, trafik yoğunluğu ve bozulma eğilimi birleşerek tek bir öncelik sırası oluşturur.
bulut - 05 · Müdahale
Onarım listesi
Bir harita ve öncelik sırasına konmuş bir iş programı; varlık yönetim sisteminize aktarılabilir ya da doğrudan bütçe talebinize eklenebilir.
aynı gün
Tek seferlik veri toplama tüm modülleri besler. Ücretini ödeyeceğiniz ikinci bir tarama yoktur.
-
01
Bilgisayarlı görü ve derin öğrenme
Sentetik verilerle değil, Avrupa’nın gerçek yol yüzeyleriyle eğitilmiş modeller.
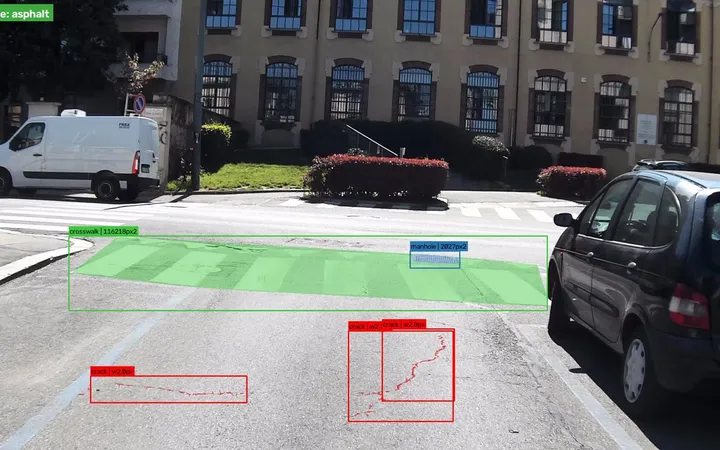
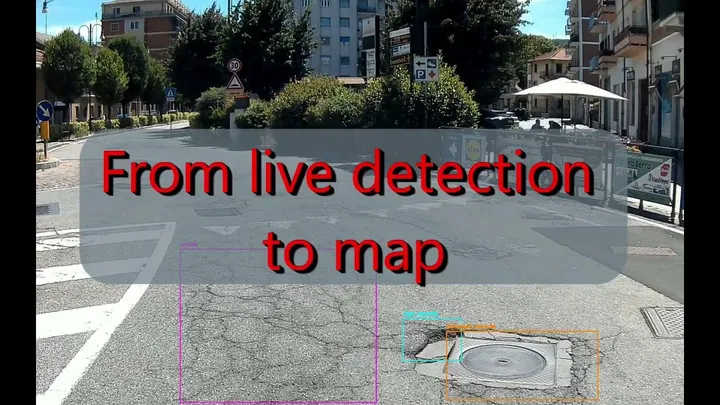
Tespit modellerimiz yol bozulmalarını, yaya geçitlerinin durumunu ve trafik işaretlerini tarama hızında, gerçek zamanlı olarak tanımlar ve sınıflandırır. Her tespit, basit bir evet ya da hayır yerine bir güven puanı ve şiddet derecesi taşır.
Modeller her taramada gelişir. Yeni yol türleri, yeni ışık koşulları ve yeni bozulma biçimleri eğitime geri beslenir; böylece yol ağınızda çalıştıkça o ağa özgü doğruluk da yükselir.

-
02
Doğrulanmış uydu konumlama
Her gözlem zaman ve konum olarak damgalanır; koordinatların gerçek olduğu da kanıtlanır.
Galileo OSNMA navigasyon sinyalinin kimliğini doğrular; böylece sahte sinyaller ve tahrifat tespit edilebilir, her kayıttaki konum ve zaman damgasına teknik bir incelemede, sorumluluk anlaşmazlığında ya da sigorta tazminatı talebinde güvenilebilir. Bir sigortacı ya da yol işletmecisi için asıl fark da budur.
Doğruluk işe göre belirlenir: Galileo Yüksek Doğruluk Hizmeti (HAS) ile yaklaşık 20 cm, gerçek zamanlı kinematik (RTK) ile 3 cm. Ekip sahaya varır ve hasarı aramadan bulur; iki kez taranan aynı varlık haritada aynı yere düşer.
-
03
Yer gözlemi ve InSAR
Copernicus verileri, hasara yol açan zemin hareketini ortaya çıkarır.
Sokak düzeyinde toplanan veri, yüzeyin çatladığını söyler. Uydu interferometrisi ise alttaki zeminin çöktüğünü gösterir; her onarımdan sonra çatlamanın sürmesinin nedeni de budur.
İkisini birleştirmek çift katmanlı bir görünüm sağlar: aracın geçtiği yerde santimetre düzeyinde ayrıntı, tüm bölgede yılda milimetre düzeyinde zemin hareketi. InSAR katmanı ESA BIC Torino’daki kuluçka dönemimizde geliştirildi; yağış, ısı adaları, orman yangını riski ve toprak türü de kestirimci modeli besleyecek.

-
04
Bulutta işleme ve gösterge paneli
Ham veriden doğrudan kullanılabilir haritaya, coğrafi bilgi sistemi (CBS) uzmanı gerektirmeden.
Toplanan veriler bulutta işlenir ve etkileşimli bir gösterge panelinde yayımlanır. Hasar türüne ya da şiddetine göre filtreleyin, kaynak görüntüyü inceleyin, varlık yönetim sisteminize aktarın ya da meclis toplantınız için gereken raporu oluşturun.
Bakım planlaması da sisteme dâhildir: Önceliklendirin, atayın, kapatın ve neyin ne zaman onarıldığının denetim izini saklayın.

-
05
Ataletsel ölçüm
Kameranın göremediğini hisseden sensör.
Ataletsel ölçüm birimi (IMU), aracın yol yüzeyine verdiği tepkiyi tüm eksenlerde kaydeder. Pürüzlülük, hafif deformasyonlar ve erken aşamadaki tekerlek izinde oturmalar, gözle fark edilmeden çok önce hareket sinyalinde belirir.
IMU’yu görüntüyle birleştirmek, hasarları yeniden kaplamanın tek seçenek olduğu aşamada değil, düşük maliyetli bir onarımın hâlâ işe yaradığı aşamada yakalar.

-
06
Cihazda anonimleştirme
Yüzler ve plakalar araçtan asla çıkmaz.
Anonimleştirme, veri toplama anında uç cihazda çalışır. Yüzler ve plakalar, hiçbir şey kaydedilmeden ya da iletilmeden önce geri döndürülemez biçimde bulanıklaştırılır; böylece kimlik tespitine imkân veren hiçbir görüntü altyapımıza ulaşmaz.
Bu bir politika vaadi değil, bir tasarım kararıdır: Süreç, GDPR uyumu yapısal olacak şekilde kurulmuştur. Biz yol durumunu kaydederiz, başka hiçbir şeyi değil.
2 dakikalık demoyu izleyin
Yaşayan temel katman
Üç endüstriyel kameralı tak-çalıştır bir cihaz, yoldan görünen her şeyi sürüş hızında kaydeder: hasarlar, trafik işaretleri, yağmur suyu ızgaraları, direkler, bitki örtüsü. Kalibre edilmiş kameralar boyutları ve mesafeleri ölçer; her gözlem Galileo OSNMA ile zaman ve konum olarak damgalanır.
Altyapınızı birlikte canlı tutalım
Bize bir sokak, bir mahalle, bir kutu kâğıt plan ya da bütün bir yol ağı gönderin. İkizinizin ilk katmanını biz oluşturalım; rakamların bir görüşmeye değip değmediğine siz karar verin.